为加强中国科大精密机械与精密仪器系全球系友的联系与交流,2026年7月26日,中国科大精密机械与精密仪器系“系友论坛”第五十五期线上讲座成功举行。本次讲座邀请董二宝、金虎系友为大家带来主题为“机器人沙龙”的精彩报告。本次论坛由系友刘方主持。
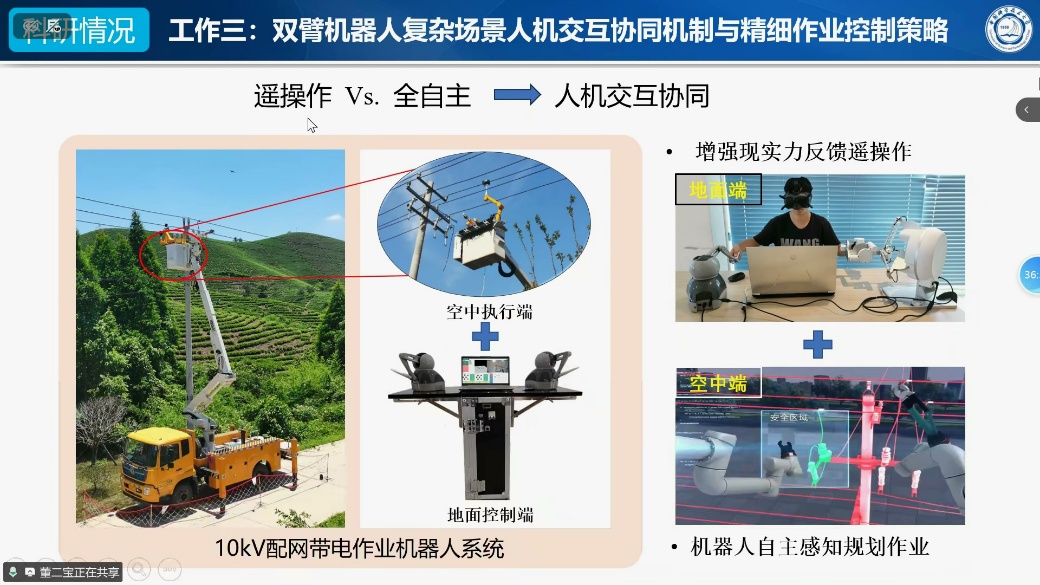
首先,董二宝系友作题为“特殊场景灵巧作业机器人关键技术研究及应用”的报告。他以配网带电作业机器人为例,介绍了机器人从实验室走向实际应用的进展,并重点分析了规模化应用仍面临的挑战:现有场景和任务相对简单,强太阳光干扰、机器人基座晃动、导线风摆和悬垂引线摆动等现场因素,会显著增加自主作业难度;同时,依赖视觉反馈的遥操作在临场感、立体感和触觉反馈方面仍有不足。
围绕上述问题,董二宝系友展示了团队在高性能人工肌肉多肌束耦合驱动和仿生柔性机器人设计方面的研究成果。报告介绍了一种集成双折纸结构与拮抗—层干扰混合变刚度机制的大变形柔性折纸机器人,并将长短期记忆网络迭代训练与混合变刚度调控相结合,实现了无外部传感反馈条件下的轨迹跟踪和位姿控制。该工作为解决柔性机器人“大变形、高刚度、高精度”难以兼顾的问题提供了新的思路,也有望拓展其在感知受限极限环境中的自主作业能力。
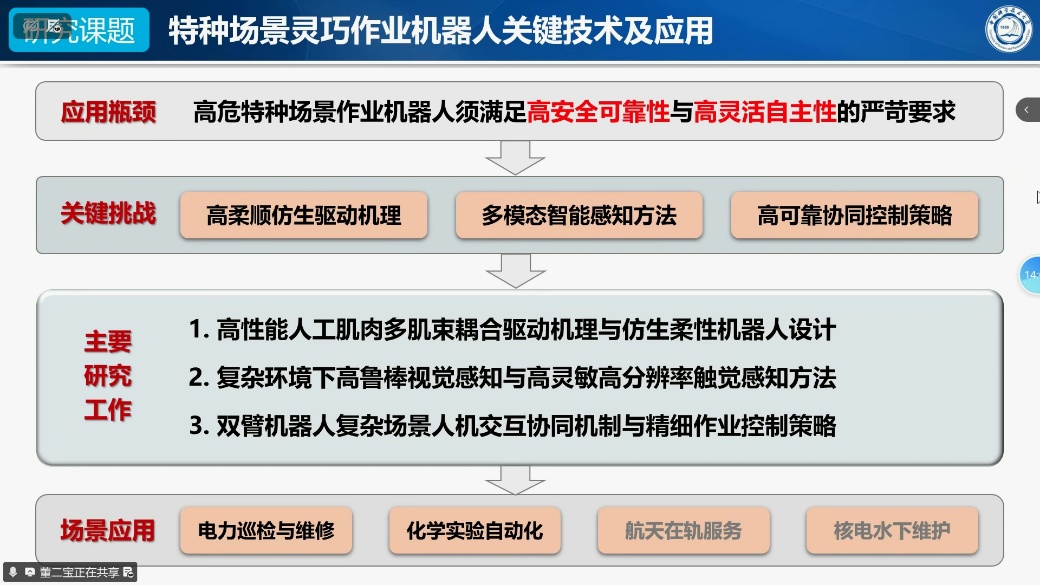
在灵巧作业感知方面,他还介绍了面向复杂环境的高鲁棒视觉感知与高灵敏、高分辨率触觉感知方法。团队展示了指尖柔性触觉感知、探针式触觉感知、触须式触觉感知和环向式触觉感知等研究,分别服务于中低频振动检测、表面形貌扫描重建、狭窄空间探测以及内窥镜、手术机器人等应用场景。
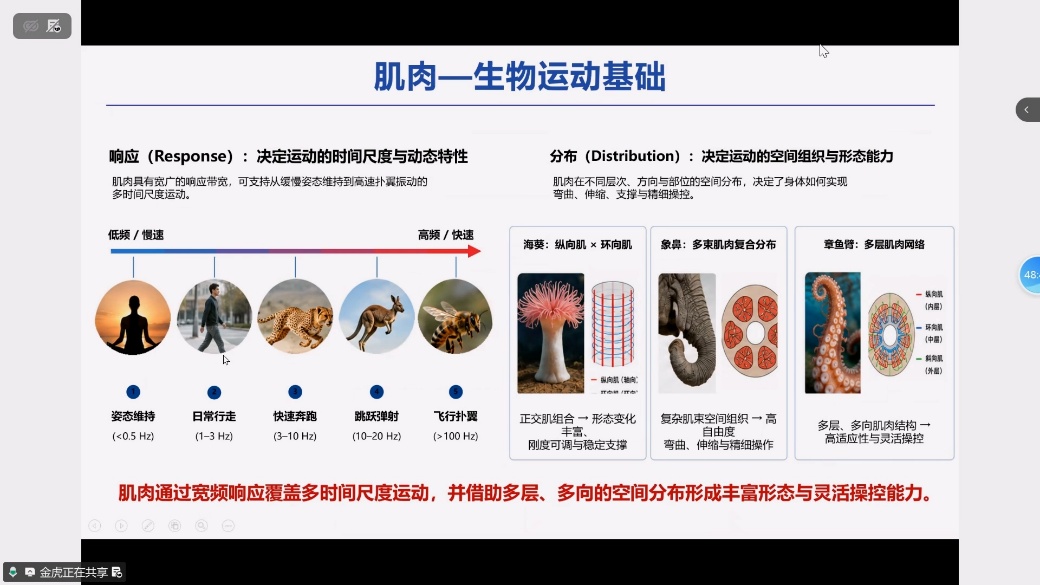
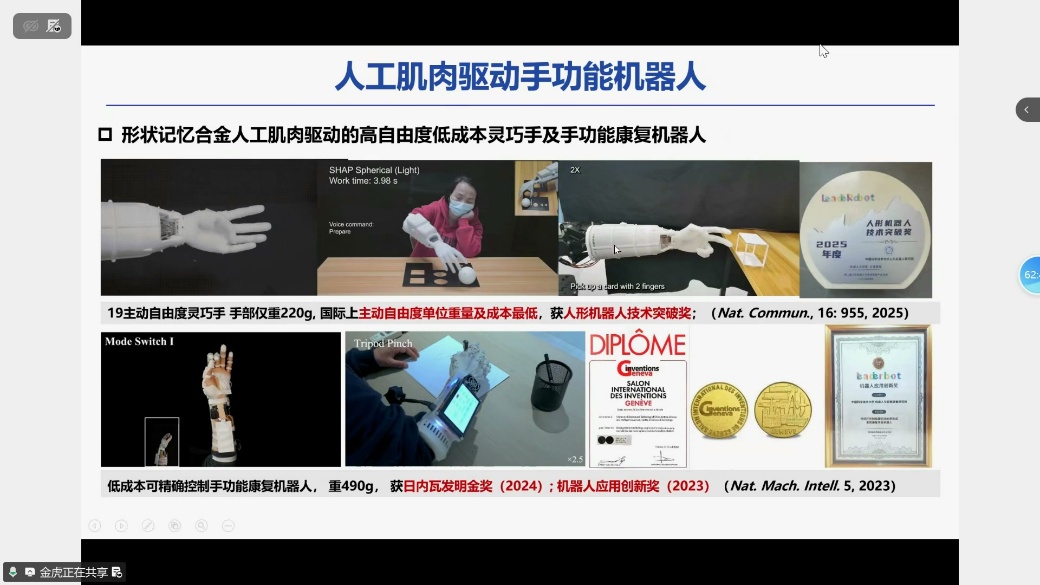
随后,金虎系友作题为“从生物肌肉到高性能仿生机器人——人工肌肉驱动的机器人新范式”的报告。他从生物肌肉系统的高效运动机理出发,介绍了人工肌肉兼具轻量化、高响应带宽和多模态协同驱动等特点,以及其在有限体积和重量条件下实现复杂而灵巧运动的潜力。围绕如何进一步提升人工肌肉驱动机器人的性能与适应性,他结合团队研究,介绍了人工肌肉材料、驱动机理与机器人系统集成方面的探索。
报告展示了双模人工肌肉驱动的灵巧手机器人:系统可在拉弦模式与扭弦模式之间切换,以适应不同的输出需求,并通过实验装置演示了双模式切换过程。金虎系友重点阐释了人工肌肉驱动机器人在高带宽驱动、柔顺交互和复杂环境适应等方面的优势,并分享了相关技术在仿生机器人中的应用思路。他表示,面向未来,人工肌肉有望为机器人智能运动、柔顺交互和复杂环境适应提供新的技术路径。
两场报告围绕特殊环境中的机器人可靠作业、柔性机器人设计、触觉感知与人工肌肉驱动等问题,呈现了从关键机理研究到机器人系统实现的探索路径,为参会师生和系友了解机器人技术的最新研究进展提供了有益参考。
在互动交流环节,两位系友围绕特殊场景机器人作业、人工肌肉驱动等话题,与参会师生和系友进行了深入交流,结合各自研究经历分享了见解,并对大家关心的问题作了细致回应。本次论坛为系友搭建了沟通前沿研究进展与工程实践经验的平台,展现了九系系友在机器人领域持续探索、协同创新的活力。
报告人简介:
董二宝,2005年和2010年先后获中国科学技术大学精密机械与精密仪器系学士和博士学位,之后留校博士后,2012-2018年任中国科学技术大学精密机械与精密仪器系特任副教授,2018年转聘固定岗副教授。担任中国科大先进技术研究院-国网安徽电科院电力机器人联合实验室主任、安徽省“115”多功能双臂机器人研发创新团队带头人、中国复合材料学会智能复合材料专委会委员、JBE期刊领域副主编等。主要研究方向为:人工肌肉与仿生机器人,具身智能与特种机器人,光/视触觉感知技术等。
金虎,2011年毕业于合肥工业大学仪器科学与光电工程学院测控技术与仪器专业,获工学学士学位;2016年毕业于中国科学技术大学精密机械与精密仪器系仪器科学与技术专业,获工学博士学位。2016年至今就职于中国科学技术大学精密机械与精密仪器系,历任博士后、副研究员、副教授。主要研究方向包括人工肌肉驱动理论、仿生机理探索及机器人应用,重点关注从结构创新、驱动机制到机器智能的实现路径。